
您可以在以下章節中找到適用於 marathon (mE5-MA-VCL) 平台的 Camera Link 掃描範例。 在 和 中說明了面陣和線陣相機的範例。
面陣相機的基本擷取非常簡單。您只需要選擇合適的相機運算子。 將相機運算子連接至 ImageBuffer 和 DmaToPC 運算子。 任何處理邏輯都可以置於其間,最好是在緩衝區後面。以下將介紹 Camera Link 組態模式 base、medium 和 full 的基本範例。
只需連接這三個運算子並進行參數化以符合您的需求。 如果您使用的位元深度不等於 8 或 16,您應該考慮將輸出位元深度變更為其中一種格式。 在基礎指南 「Applet 參數化」 中可以找到關於位元深度修改的說明。
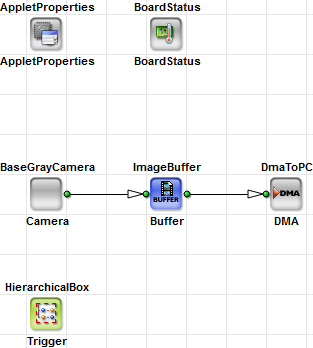
您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area 下找到適用於 8 位元和 12 位元的範例「BaseAreaGray8.va」、「DualBaseAreaGray8.va」和「BaseAreaGray12.va」。 範例「DualBaseAreaGray8.va」是一個雙程序設計。 請出於參考目的,在 Device Resources 下閱讀 microEnable 5 marathon 平台上的共用記憶體概念。 有關「BaseAreaGray8.va」中的 Trigger box 以及如何觸發 Camera Link 面陣相機的更多資訊,請參閱 'Trigger'。
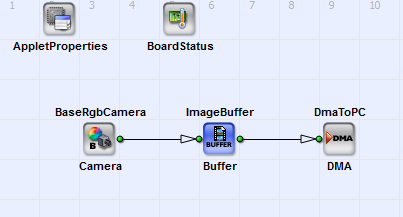
請在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area 下找到適用於 Camera Link base 組態相機擷取的 RGB 24 位元範例「BaseAreaRGB24.va」和「DualBaseAreaRGB24.va」。 範例「DualBaseAreaRGB24.va」是一個雙程序設計。請出於參考目的,在 Device Resources 下閱讀 microEnable 5 marathon 平台上的共用記憶體概念。 有關如何觸發 Camera Link 相機的更多資訊,請參閱 'Trigger'。
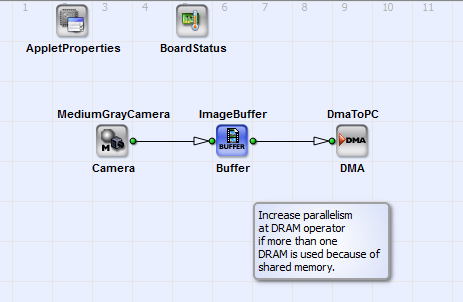
medium 相機的使用方式與 Camera Link base 組態模式中的相機類似。 相機 medium 組態相機運算子允許更高的頻寬。您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area 下找到適用於 Camera Link 灰階相機 medium 組態的 8 位元和 12 位元範例設計「MediumAreaGray8.va」 and 「MediumAreaGray12.va」。
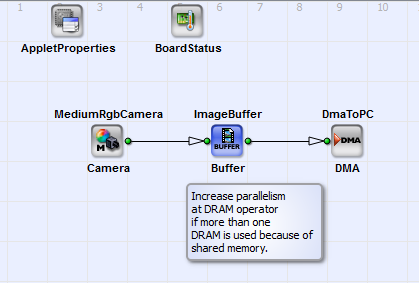
請在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area 下找到適用於 Camera Link medium 組態相機擷取的 36 位元輸入位元深度範例「MediumAreaRGB36.va」。
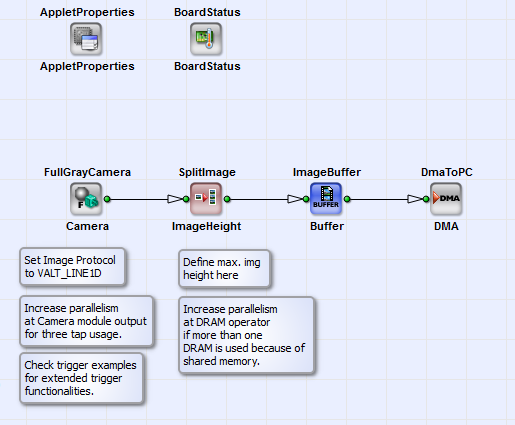
線陣相機的擷取總是需要將相機行切割成特定高度的影像。 詳細來說,線陣相機會逐行傳輸至取像卡。 需要將資料從取像卡傳輸到電腦中,並以封裝(即影格)的形式發送。 因此,必須將來自線陣相機的行組合成特定高度的影像。 指定高度的方法有很多種。 其中一種簡單的方法是累積特定數量的行來形成影像, 或者影像高度由其他動態來源(例如外部影像觸發閘信號)決定。 以下範例將相機的行資料轉換為 SplitImage 中的 2D 影像資料。 請確保將相機運算子的影像協定輸出設定為 VALT_LINE1D。這些範例適用於 Camera Link base 和 full 組態模式的灰階相機。 請對等調整適用於 RGB 相機和 Camera Link medium 組態的範例設計。
適用於 8 位元和 12 位元像素深度的範例「BaseLineGray8.va」、「DualBaseLineGray8.va」和「BaseLineGray12.va」是 Camera Link base 組態模式下灰階線陣相機的基本擷取設計。 設計「DualBaseLineGray8.va」是一個雙程序設計。 請出於參考目的,在 Device Resources 下閱讀 microEnable 5 marathon 平台上的共用記憶體概念。 您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 下找到這些範例。
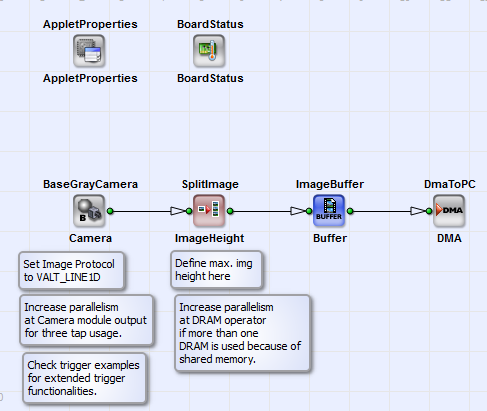
對於 marathon 取像卡,我們使用 TrgBoxLine。 請確保將相機運算子的影像協定輸出設定為 VALT_LINE1D。
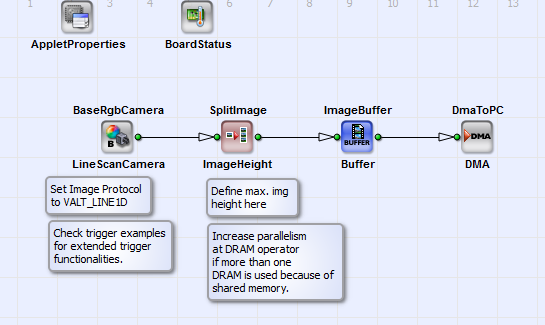
您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 下找到適用於 Camera Link base 組態 RGB 線陣相機擷取的 24 位元像素深度(每個色彩分量 8 位元)範例「BaseLineRGB24.va」和「DualBaseLineRGB24.va」。 它們與灰階線陣相機擷取設計等效(請參閱章節 )。 請在章節 Device Resources 中閱讀 microEnable 5 marathon 平台上的共用記憶體概念。此資訊對於多程序設計(例如「DualBaseLineRGB24.va」)或使用多個 DRAM 元素的設計高度相關。
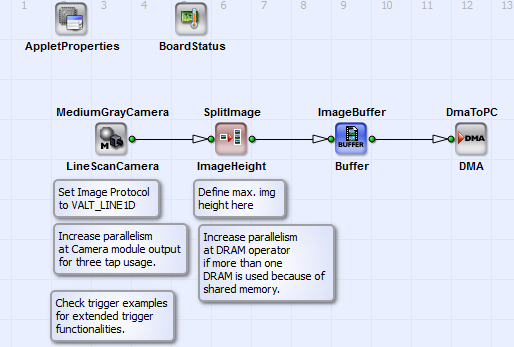
適用於 8 位元和 12 位元像素深度的範例「MediumLineGray8.va」與「MediumLineGray12.va」是針對 Camera Link Medium 配置模式下灰階線形相機的基本擷取設計。它們與 Base 配置的設計相當,但允許更高的資料傳輸率。 您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 下找到這些範例。
您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 下找到適用於 RGB 線形掃描相機、像素深度為 36 位元(每個顏色元件 12 位元)的擷取範例「MediumLineRGB36.va」。 它與灰階線形掃描擷取設計相當(請參閱第 節)。
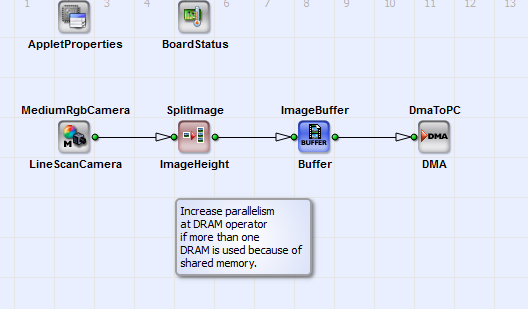
您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line\FullLineGray8.va 下找到適用於 8 位元和 10 位元像素深度的 Camera Link Full 線形掃描擷取設計範例「FullLineGray8.va」與「FullLineGray10.va」。如果您想要執行 RGB 影像擷取而非灰階擷取,只需將運算子「FullGrayCamera」替換為「FullRgbCamera」運算子即可。
 上一頁

